定位难
产品存在异型结构、立体形态、带导线或摆放位置不一致,传统靠治具硬定位的方式精度不足或换型成本过高,需要视觉系统实时捕捉实际位置并自动补偿。
产品存在异型结构、立体形态、带导线或摆放位置不一致,传统靠治具硬定位的方式精度不足或换型成本过高,需要视觉系统实时捕捉实际位置并自动补偿。
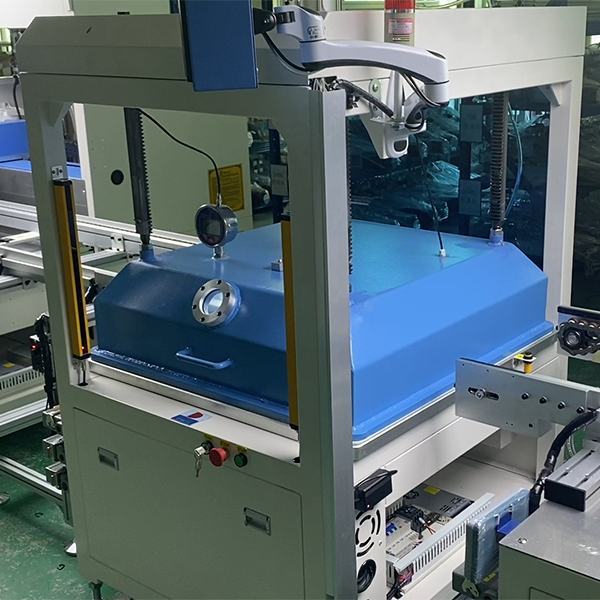
胶水在常压下灌封时容易包裹气泡,尤其对于底部填充不充分、结构复杂的工件,仅靠胶水自身脱泡或灌胶后静置无法满足要求,需要在真空环境下完成灌胶,从源头上抑制气泡产生。
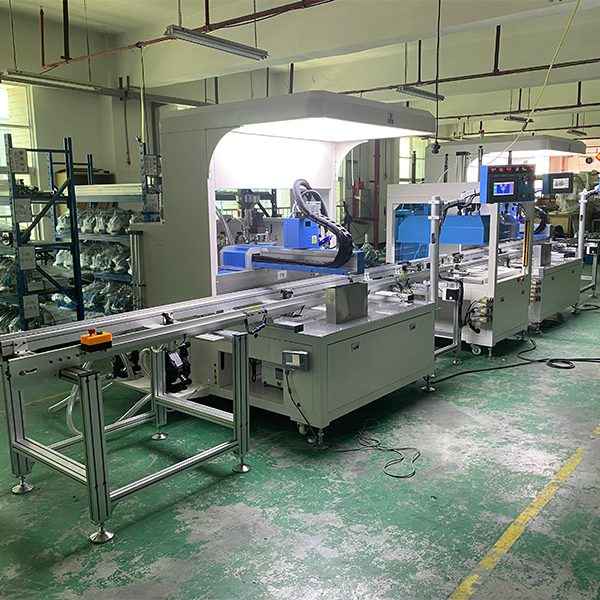
多品种、大批量的生产节奏要求设备具备快速换型能力,视觉定位省去了大量专用治具的设计与更换时间,产线化设计则保障了连续作业的节拍效率。
LED模组、防水灯条、驱动电源等灌胶防护。
PCB板、传感器、线圈、模块电源等灌封保护
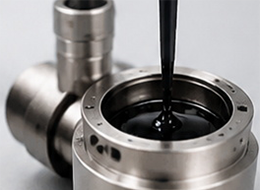
电机、控制器、工业传感器等灌胶密封与固定
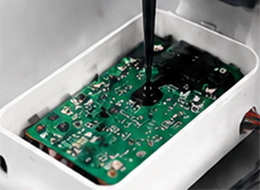
控制板、显示板、电源模块等灌胶绝缘防潮
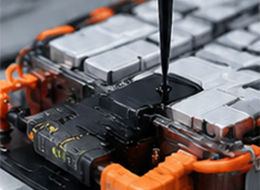
动力电池、BMS、逆变器、充电桩等灌胶防护
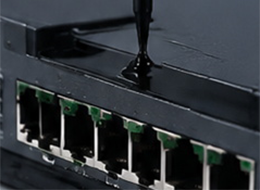
基站模块、通信设备、光模块等灌胶密封
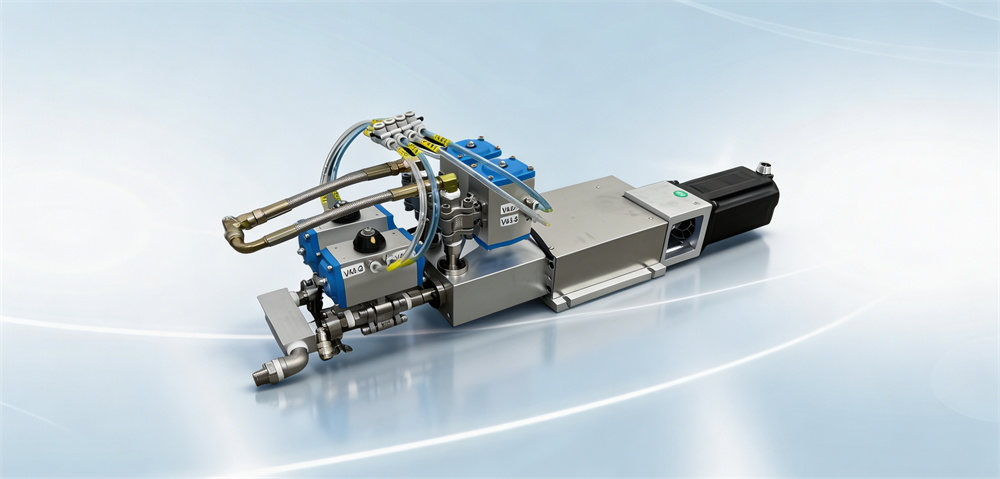
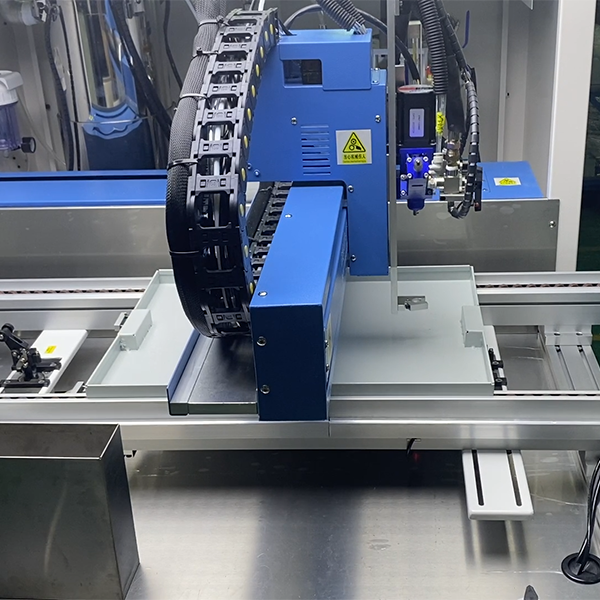
采用双缸交替柱塞计量结构,借助电机驱动自动转换,切换两组柱塞缸交替完成进料、排料动作,一组柱塞供料的同时另一组完成吸料,实现不间断供胶。配合真空脱泡与精密阀体,保证出胶精度稳定,满足高精度胶水计量需求。
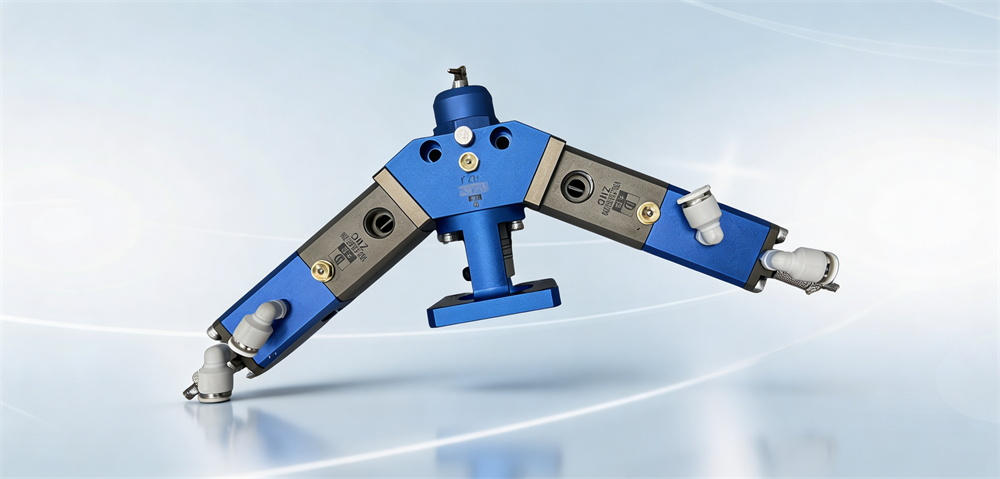
专为双组份胶水设计,采用独立流道分别输送 A/B 料液,气动驱动实现两组胶液同步开启与关闭,可实现配比精准、瞬间出胶,减少废胶且控制准确;结构经过优化,具备耐磨损特性,保证长期稳定工作。
1.视觉抽真空灌胶产线,就是“视觉灌胶机 + 真空腔体”拼在一起吗?
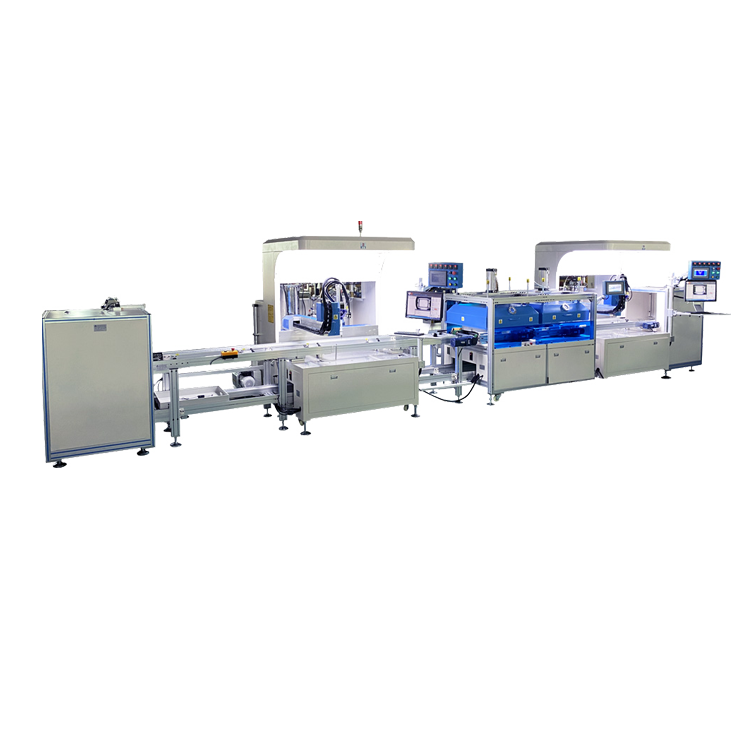
不是。视觉和真空不是两个独立模块的物理叠加,而是工艺时序上的耦合。 典型流程是:上料 → 视觉定位 → 真空灌胶(视工艺需要可多次灌胶/抽真空循环)→ 固化/下料。视觉必须在工件进入真空腔体之前完成坐标补偿,出胶轨迹在负压环境下执行,两者共享同一套运动控制和配方数据。拼凑式集成的常见症状是:视觉标定在常压下准,进腔后坐标漂移;或者真空时序和视觉拍照节拍对不上,产线等真空泄压的时间比灌胶本身还长。
2.真空腔里的相机镜头,日常维护和常压视觉机有什么不同?
核心差异是胶雾。真空环境下胶水挥发物更容易在镜头和光源表面冷凝附着,成像对比度下降是渐进的,等肉眼看出模糊时识别已经不稳了。日常维护的底线是每日用无尘布蘸无水乙醇擦拭镜头和光源表面,不是“看着脏了才擦”。条件允许的话,加装光学保护窗作为易耗件,把清洁对象从镜头本体转移到可更换的保护窗上,避免反复擦拭损伤镀膜。每周还要检查相机支架和镜头锁紧是否松动,产线振动带来的标定漂移往往从螺丝微松开始。
3.视觉除了定位,还能不能在灌胶前把不良品拦下来?
可以,而且这是视觉在灌胶产线上被低估的一项功能。视觉在拍照定位的同时,可以判断工件是否存在、位置是否缺失、姿态是否在可灌胶范围内,只对合格在位工件执行灌胶,避免空打或误打。更进一步,灌胶过程中的真空度、胶量、配比数据可以与工件/托盘ID绑定并上传MES,一旦参数超差,系统按规则拦截或标记,而不是等固化后抽检才发现。视觉的价值不止“找得准”,还在于把灌胶前的状态确认和灌胶后的数据追溯串成同一条信息链。